مسابقه SLAM10,000 دلار جایزه نقدی

مسابقه SLAM در devlab، محلی برای رقابت توسعهدهندگان، مهندسان رباتیک و پژوهشگران حوزه خودروهای خودران است. الگوریتم خود را توسعه دهید، در محیطهای پیچیده موقعیت خودرو را تخمین بزنید، نقشه ایجاد کنید و عملکرد سیستم خود را در برابر سایر رقبا به چالش بکشید.
۱۰٬۰۰۰ دلار جایزه نقدیرقابت فقط برای ثبت یک رکورد نیست.
مسابقه SLAM در devlab، محلی برای رقابت توسعهدهندگان، مهندسان رباتیک و پژوهشگران حوزه خودروهای خودران است. الگوریتم خود را توسعه دهید، در محیطهای پیچیده موقعیت خودرو را تخمین بزنید، نقشه ایجاد کنید و عملکرد سیستم خود را در برابر سایر رقبا به چالش بکشید.
نقشه راه مسابقه
فاز اول: ثبتنام، فراگیری و آمادهسازی (Onboarding & Learning)
۱. ثبتنام و ساخت حساب کاربری: ثبتنام در داشبورد DevLab و دریافت کلید دسترسی (API Key / Token) برای دانلود پکیجها. ۲. طی کردن دوره آموزشی صفر تا صد (Free Learning Modules): ماژول ۱ (مفاهیم): آشنایی با ریاضیات SLAM، کالیبراسیون سنسورها (LiDAR / IMU) و ابزارهای ROS/ROS2. ماژول ۲ (محیط آنریل): نحوه دریافت استریم دادههای سنسور از Unreal Engine به کدهای C++ یا Python. ماژول ۳ (مسیریابی و کنترل): طراحی الگوریتمهای Path Planning و سیستمهای اجتناب از موانع (Obstacle Avoidance). ۳. دانلود SDK و Sandbox شبیهساز: دریافت نسخه پایه محیط شبیهسازیشده آنریل انجین به همراه کدهای نمونه (Starter Templates) به زبانهای C++ و Python.
فاز دوم: توسعه و الگوریتمنویسی (Development & Local Testing)
۱. اتصال الگوریتم به سنسورها: پردازش real-time ابر نقطهای (Point Cloud Data) ورودی از سنسور LiDAR و نگاشت آن به نقشه سه بعدی. ۲. پیادهسازی سیستم مسیریابی بدون برخورد: برنامهنویسی الگوریتم جهت شناسایی موانع ثابت و متحرک در محیط شبیهساز و اصلاح مسیر در کوتاهترین زمان. ۳. بهینهسازی مصرف منابع (Performance Profiling): بنچمارک کد جهت کاهش استفاده از CPU/GPU و حافظه RAM. افزایش سرعت اجرای دستورات (Latency reduction) برای پاسخدهی بلادرنگ.
فاز سوم: ارزیابی بنچمارک و ارسال اولیه (Dry Run & Leaderboard)
۱. ارسال کد به سرور داوری DevLab (Code Submission): آپلود سورسکد یا کانتینر Docker به بستر ابری DevLab. ۲. اجرای تست در محیطهای تصادفی (Benchmark Execution): کد شرکتکننده در یک محیط آنریل کاملاً ایزوله و نادیده (Unseen Environment) اجرا میشود تا میزان پایداری و عدم Overfitting الگوریتم سنجیده شود. ۳. بازخورد خودکار و جدول امتیازات زنده (Live Leaderboard): ثبت گزارش عملکرد کد شامل: زمان طی شده، تعداد برخوردها، و میانگین مصرف پردازنده/حافظه. امکان اصلاح و ارسال مجدد کد بر اساس بازخورد دریافت شده تا قبل از ددلاین نهایی.
فاز چهارم: ارزیابی نهایی، اعلام برنده و اهدای جایزه (Final Evaluation & Winner)
۱. قفل شدن سورسکدها (Freeze Code): بسته شدن بستر ارسال کد و شروع فرایند داوری رسمی روی آخرین نسخه ارسالی هر شرکتکننده. ۲. اجرای چالش نهایی (The Grand Run): کدهای راه یافته به فاز نهایی در پیچیدهترین مسیر شبیهسازیشده (با شرایط چالشبرانگیزتر شامل موانع غیرمنتظره و نورپردازیهای متفاوت) اجرا میشوند. ۳. اعلام برنده ۱۰,۰۰۰ دلاری: برگزاری وبینار یا رویداد زنده، نمایش اجرای الگوریتم برتر روی محیط آنریل و اعطای جایزه ۱۰,۰۰۰ دلاری به تیم یا فرد دارنده بالاترین امتیاز.
درباره مسابقه
در یک محیط شبیهسازیشده پیشرفته با آنریل انجین، الگوریتمهای نقشه برداری و مسیریابی خود را به چالش بکشید. آموزش کامل از صفر تا صد رایگان، رقابت واقعی و جایزه ۱۰,۰۰۰ دلاری برای الگوریتم برتر.
معرفی رویداد (About the Challenge)
رقیب سرسخت هوش مصنوعی و رباتیک شوید
در چالش DevLab SLAM، شرکتکنندگان در یک محیط سه بعدی شبیهسازیشده دقیق (پیادهسازیشده در Unreal Engine) قرار میگیرند. وظیفه شما ساده اما چالشبرانگیز است:
دادههای سنسورهای محیطی (مانند LiDAR، دوربین یا IMU) را از آنریل انجین دریافت کنید، الگوریتم SLAM و مسیریابی خود را متصل کنید و خودرو یا ربات خود را بدون برخورد با موانع از مسیر مشخصشده عبور دهید.
برای برنده شدن، کد شما باید از سه فیلتر اصلی ارزیابی رد شود:
دقت و ایمنی (Accuracy & Safety): عبور کامل از مسیر تعیینشده بدون کوچکترین برخورد با موانع ثابت یا متحرک.
سرعت الگوریتم (Speed & Execution Time): طی کردن مسیر در کوتاهترین زمان ممکن.
بهینهسازی و سبک بودن (Performance & Efficiency): مصرف بهینه منابع سختافزاری (CPU/GPU/RAM) و پردازش سبک کد.
۴. مسیر یادگیری رایگان: از صفر تا صد (Free Learning Path) هیچ پیشزمینهای در شبیهسازی ندارید؟ نگران نباشید!
ما تمامی آموزشهای لازم برای ورود به این مسابقه را به صورت ۱۰۰٪ رایگان در اختیار شما قرار میدهیم
Technologies work with
! علاقه مندی شما کافیست
محاسبات ریاضی و هندسی
در سیستمهای SLAM بخش زیادی از کار به محاسبات ریاضی و هندسی مربوط میشود. برای تخمین موقعیت و حرکت خودرو، با مفاهیمی مانند ماتریسها، جبر خطی، دستگاه مختصات، تبدیلهای هندسی، Rotation و Translation و کواترنیونها سروکار دارید. این محاسبات به سیستم کمک میکنند تا تغییر موقعیت خودرو را از دادههای حسگرها محاسبه کند و بتواند ارتباط بین موقعیت خودرو، نقاط محیط و نقشه را در فضای سهبعدی درک کند.
کار با دادههای حسگرها
خودروهای خودران دائماً حجم زیادی از داده را از حسگرهای مختلف دریافت میکنند. در این بخش، با دادههای LiDAR، دوربین، IMU و سایر سنسورها کار میکنید. داده خام باید دریافت، پردازش و آمادهسازی شود تا بتوان از آن برای تشخیص حرکت، استخراج ویژگیها، مکانیابی و ساخت نقشه استفاده کرد. آشنایی با ساختار دادههای سنسورها و نحوه پردازش آنها یکی از بخشهای مهم توسعه سیستمهای خودران است.
ساخت سیستمهای شبیهسازی
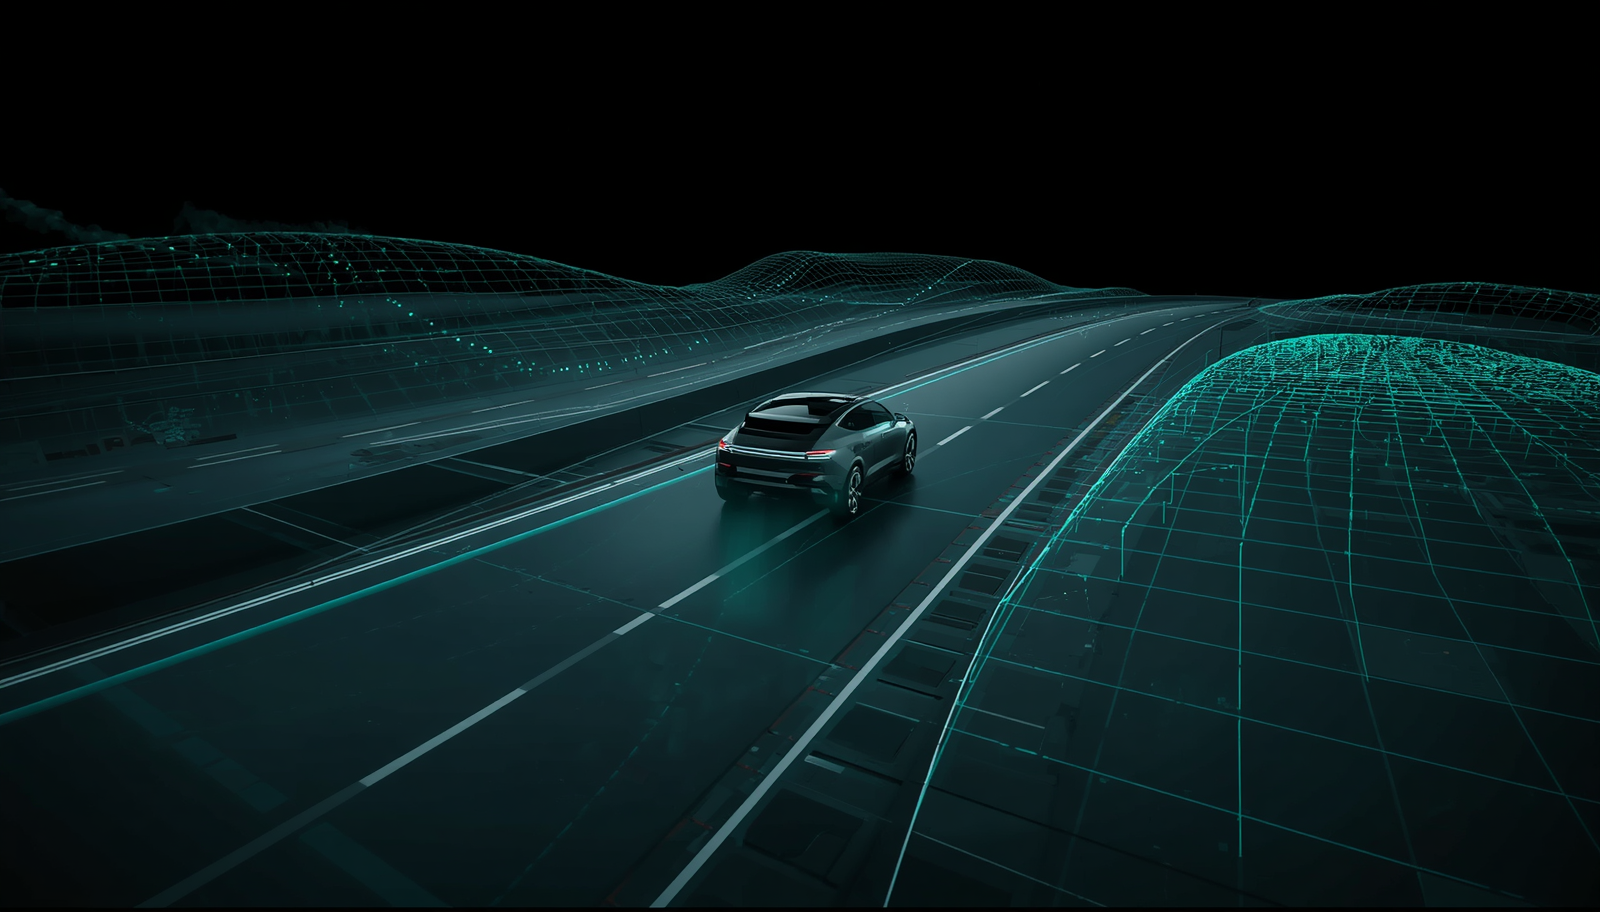
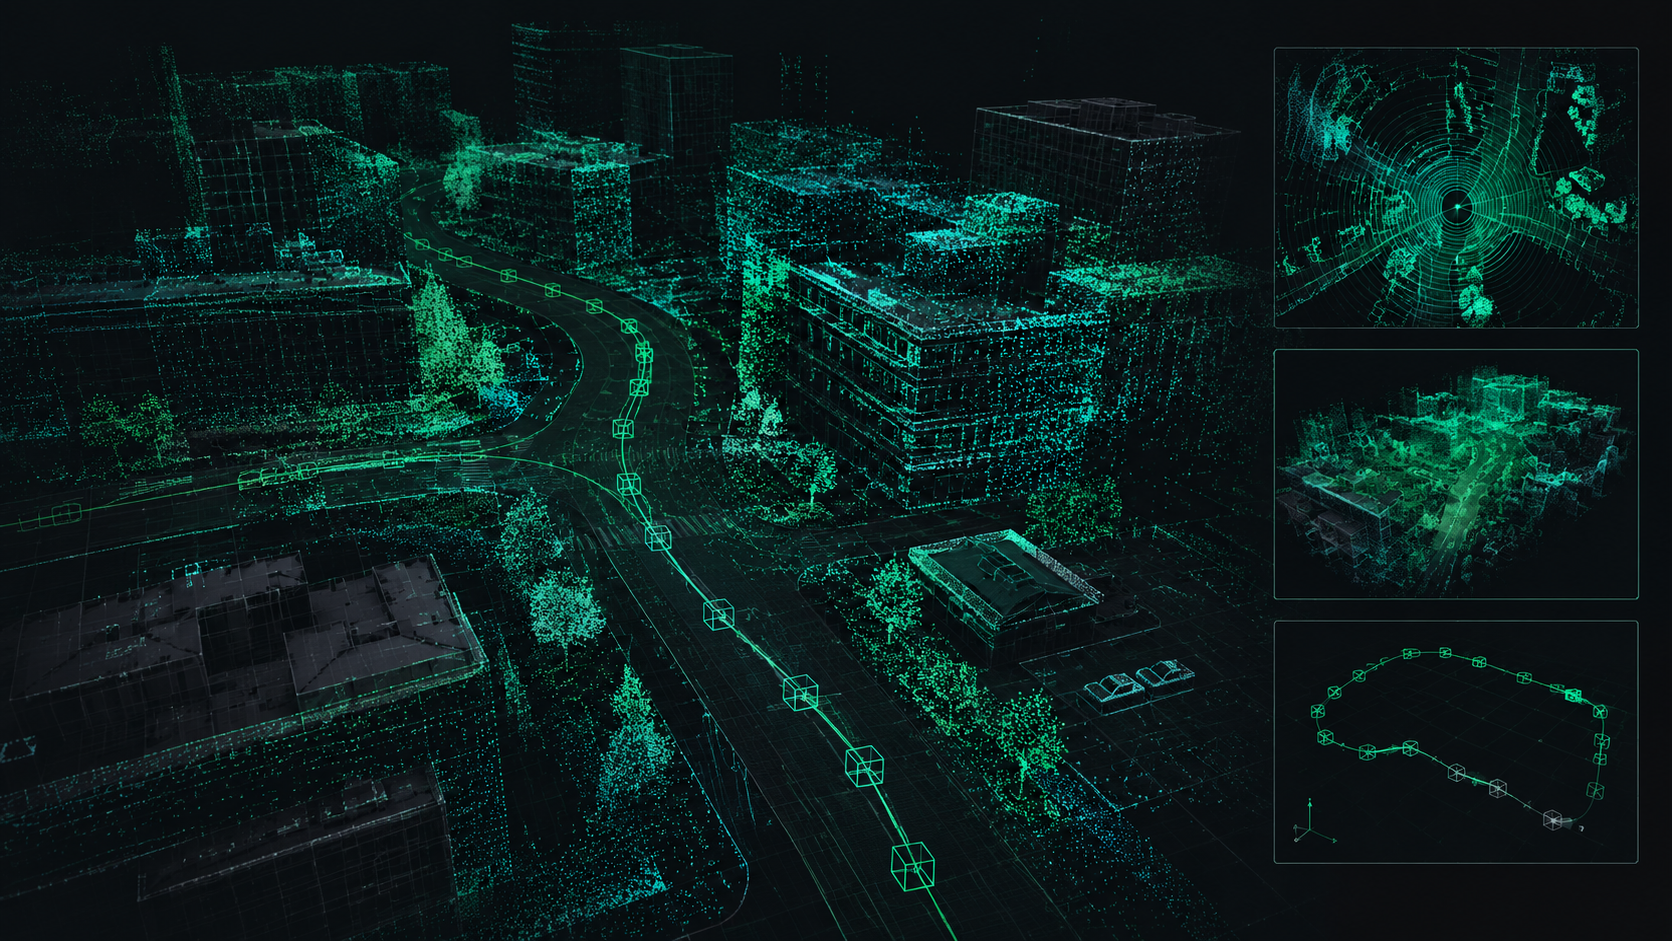
برای آزمایش الگوریتمهای خودروهای خودران، همیشه نمیتوان از یک خودروی واقعی استفاده کرد. به همین دلیل، محیطهای شبیهسازی نقش مهمی دارند. با استفاده از Unreal Engine میتوان محیطهای سهبعدی، جادهها، ساختمانها و سناریوهای مختلف رانندگی را ایجاد کرد و رفتار سنسورهای خودرو را در این محیط شبیهسازی کرد. این کار امکان تولید دادههای کنترلشده و آزمایش الگوریتمها در شرایط مختلف را بدون نیاز به تجهیزات فیزیکی فراهم میکند.
توسعه و راهاندازی سیستم SLAM
در این بخش، اجزای مختلف SLAM در کنار یکدیگر قرار میگیرند تا سیستم بتواند همزمان موقعیت خود را تخمین بزند و نقشهای از محیط ایجاد کند. دادههای حسگر وارد سیستم میشوند، حرکت تخمین زده میشود، اطلاعات محیط استخراج میشوند و در نهایت این اطلاعات برای ایجاد و بهروزرسانی نقشه مورد استفاده قرار میگیرند. هدف، ساخت سیستمی است که بتواند در یک محیط ناشناخته، مسیر حرکت خود و ساختار محیط اطراف را بهصورت پیوسته تخمین بزند.
ارتباط بین سیستمها و APIها
یک سیستم خودران معمولاً از چند بخش مختلف تشکیل شده است که باید بتوانند با یکدیگر ارتباط برقرار کنند. در این بخش نحوه ارتباط بین Unreal Engine، سیستم SLAM، سرویسهای پردازش داده و نرمافزارهای دیگر از طریق APIها بررسی میشود. این ارتباط باعث میشود دادهها از محیط شبیهسازی دریافت شده، برای پردازش ارسال شوند و نتیجه دوباره در سیستم مورد استفاده قرار گیرد.
بهینهسازی و ارزیابی الگوریتمها
ساخت یک الگوریتم تنها مرحله اول است؛ باید بتوان عملکرد آن را نیز اندازهگیری و ارزیابی کرد. در این بخش معیارهایی مانند دقت مکانیابی، خطای مسیر، کیفیت نقشه، سرعت پردازش و پایداری سیستم بررسی میشوند. سپس میتوان الگوریتم را در سناریوهای مختلف آزمایش و نتایج را با یکدیگر مقایسه کرد تا نقاط ضعف و بخشهای قابل بهبود مشخص شوند.